3D 모델 나란히 보기
한쪽을 움직이면 다른 쪽도 같은 시점으로 따라옵니다. 마우스 왼쪽 드래그: 돌리기 · 휠: 확대·축소 · 가운데 버튼(또는 Ctrl+드래그): 기울이기. RealityScan은 3D Tiles(약 1,400만 삼각형, 가까이 갈수록 자세한 조각을 불러옴), Pix4D는 단순화 메시(100만 삼각형, 텍스처 1장)입니다.
정사영상·높이 지도 나란히 보기
왼쪽 RealityScan, 오른쪽 Pix4D. 이동·확대가 함께 움직이고, 마우스를 올린 곳이 다른 지도에 빨간 원으로 표시됩니다. 각 지도 오른쪽 위 레이어 단추에서 정사영상·높이 지도를 고르고, 왼쪽 지도에서는 두 높이 지도의 차(RS − Pix4D)도 볼 수 있습니다. 바탕지도는 V-World(국토교통부 공간정보 오픈플랫폼)입니다.
지도에 점을 찍고, 두 번 클릭하거나 같은 버튼을 다시 누르면 끝납니다. 길이·면적은 TM 중부원점 평면좌표로 계산하고, 길이는 두 DSM 높이로 경사 거리도 보여 줍니다.
정확도·비교
두 프로그램이 정렬에 쓴 GCP가 다릅니다. RealityScan은 10점(P4는 검사용으로 뺌), Pix4D는 4점(P1, P7, P8, P9, 각 2~4장)만 계산에 들어갔습니다. 나머지 7점은 표시된 사진이 0~1장이라 Pix4D가 쓰지 않았습니다. 그래서 보고서의 정렬 오차만 나란히 놓으면 공정하지 않습니다. 대신 두 결과물(DSM)의 높이를 11점 전부의 측량 높이와 대조했습니다. 정렬에 쓰지 않은 점은 프로그램이 맞추지 않은 곳이라 실제 정확도에 더 가깝습니다.
이 비교는 두 처리 결과의 비교이지 두 프로그램의 성능 비교가 아닙니다. GCP 수, 표시 방식, 처리 설정이 서로 다릅니다.
| 점 | 측량 해발 (m) | RealityScan | Pix4D | ||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
| 쓰임 | dX | dY | dZ | DSM − 측량 | 쓰임 | 오차 X | 오차 Y | 오차 Z | DSM − 측량 | ||
단위 cm. RealityScan dX·dY·dZ: 측량 좌표 − 계산 위치 (Registration report). Pix4D 오차: 품질 보고서 GCP 오차, 정렬에 쓴 4점만. DSM − 측량: GCP 위치 주변 5×5 픽셀 DSM 높이 중앙값 − 측량 높이, 둘 다 해발(EGM2008)로 맞춤. 표적 위에 사람·폴이 서 있거나 경계(수영장 모서리 등)에 있으면 DSM 값이 표적 높이와 다를 수 있습니다.
관찰
두 프로그램은 GCP 수도 처리 방식도 다른데, 여러 점에서 DSM이 측량 높이와 같은 방향, 거의 같은 크기로 벌어졌습니다 (P4 +5.7 / +5.7, P6 +4.1 / +4.3, P7 −5.8 / −5.8, P10 +4.1 / +4.3, P11 +5.5 / +5.5 cm). 두 결과끼리는 1~2 cm 안에서 맞는데 측량과는 4~6 cm 차이가 난다는 뜻입니다. 원인이 처리보다 측량값이나 표적 쪽(폴 끝 위치, 표면 높이 차 등)에 있을 가능성이 있어, 다음 현장에서 확인할 항목으로 남깁니다.
두 DSM 전체의 높이 차(RS − Pix4D, 0.10 m 격자, 약 2.8만 m²)는 중앙값 −2.2 cm입니다. 지도의 “높이 차” 레이어에서 나무가 많은 곳은 차이가 크고, 포장면·운동장은 작습니다.
만든 과정
사진 133장 정렬
DJI M300 RTK + Zenmuse P1(35mm, 4,500만 화소). 수직 59장, 경사 74장. 모든 사진이 RTK Fix 위치를 가집니다. 렌즈 왜곡 모델은 Brown4 + 접선 2항, 같은 카메라끼리 보정값을 공유하게 묶었습니다.
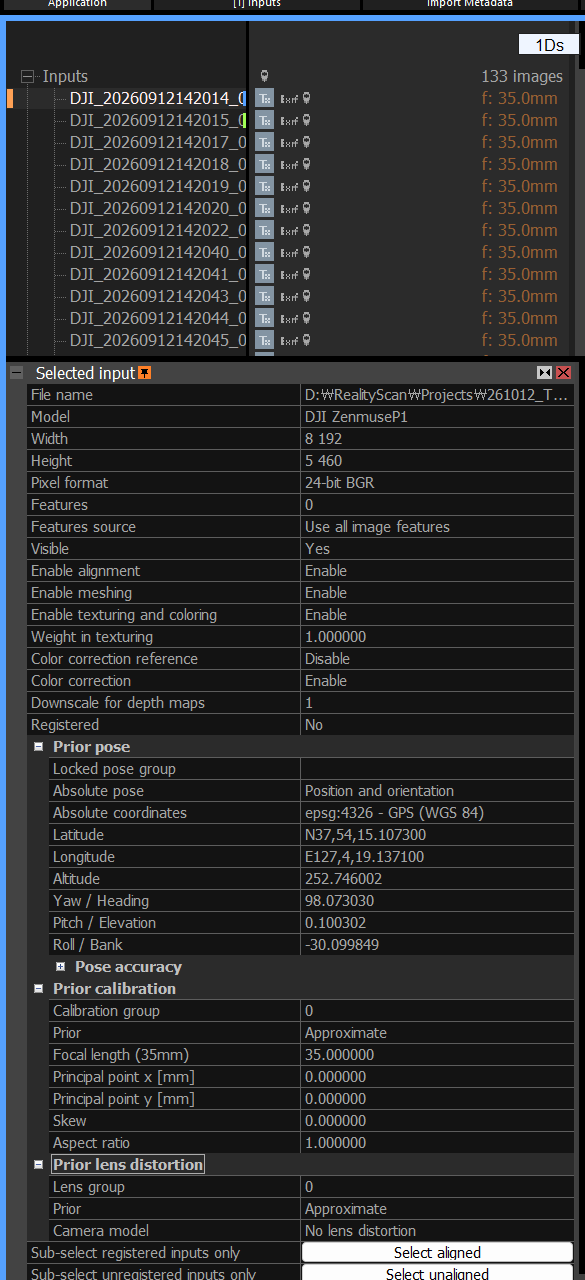
높이 기준이 달라 GCP가 23m 아래에 떴다
사진 높이는 타원체 기준, GCP 높이는 해수면(EGM08) 기준이라 23.25m 차이가 났습니다. 그래서 GCP 위치 제안이 표적에서 크게 벗어났습니다. GCP 높이를 사진과 같은 타원체 기준으로 바꿔 해결했습니다(아래 “높이 기준”).
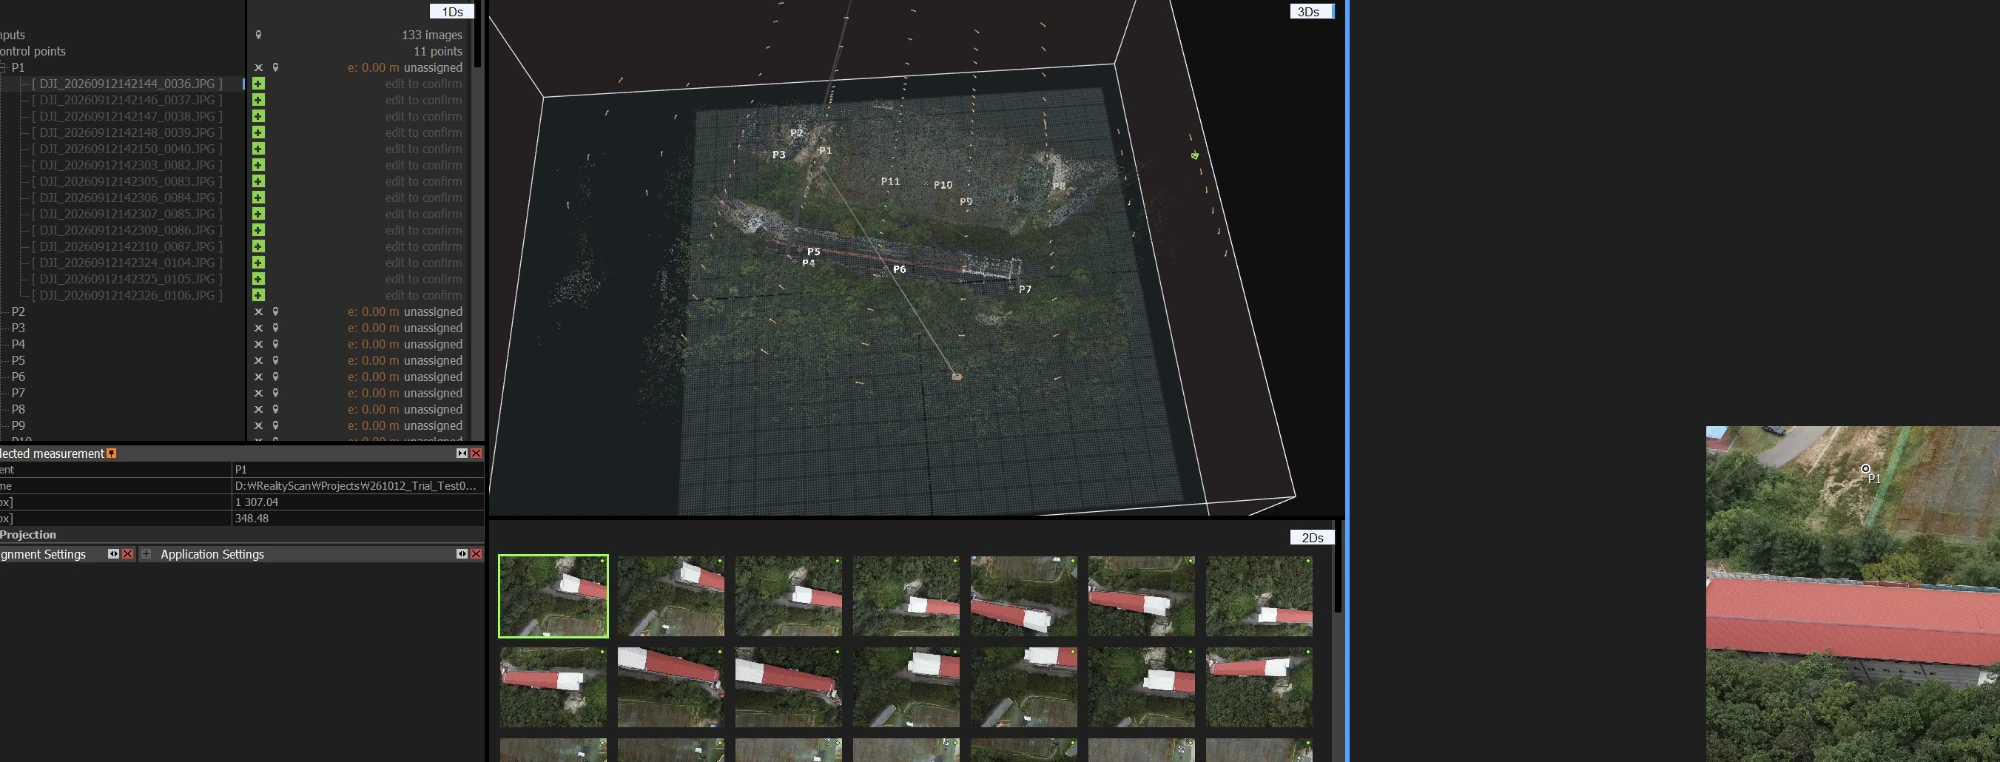
사진마다 GCP 표적 찍기
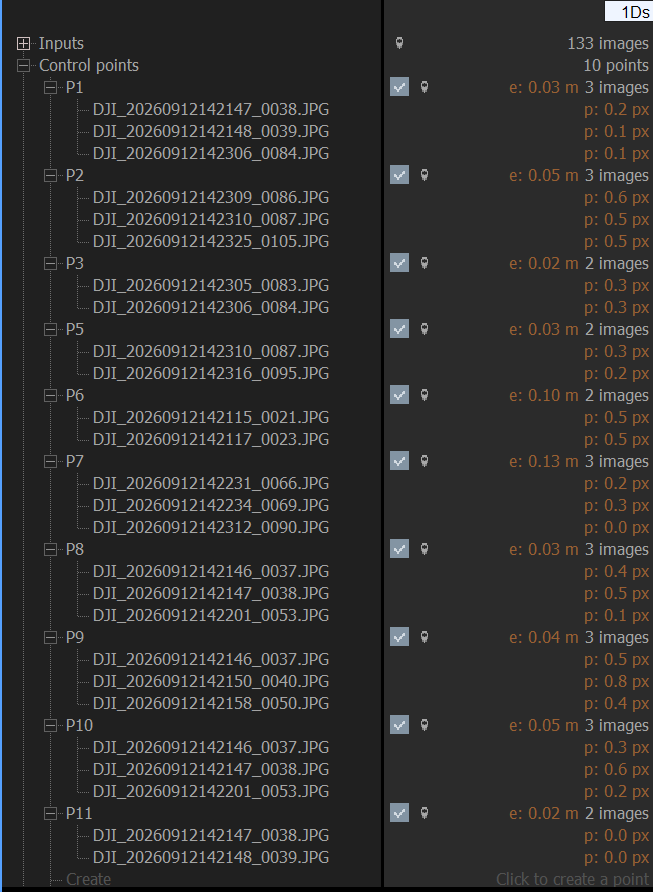
높이를 맞추자 제안이 표적 근처에 붙었습니다. GCP마다 2~5장, 표적 중심을 직접 찍었습니다. 사진끼리 어긋남은 1픽셀 미만입니다.
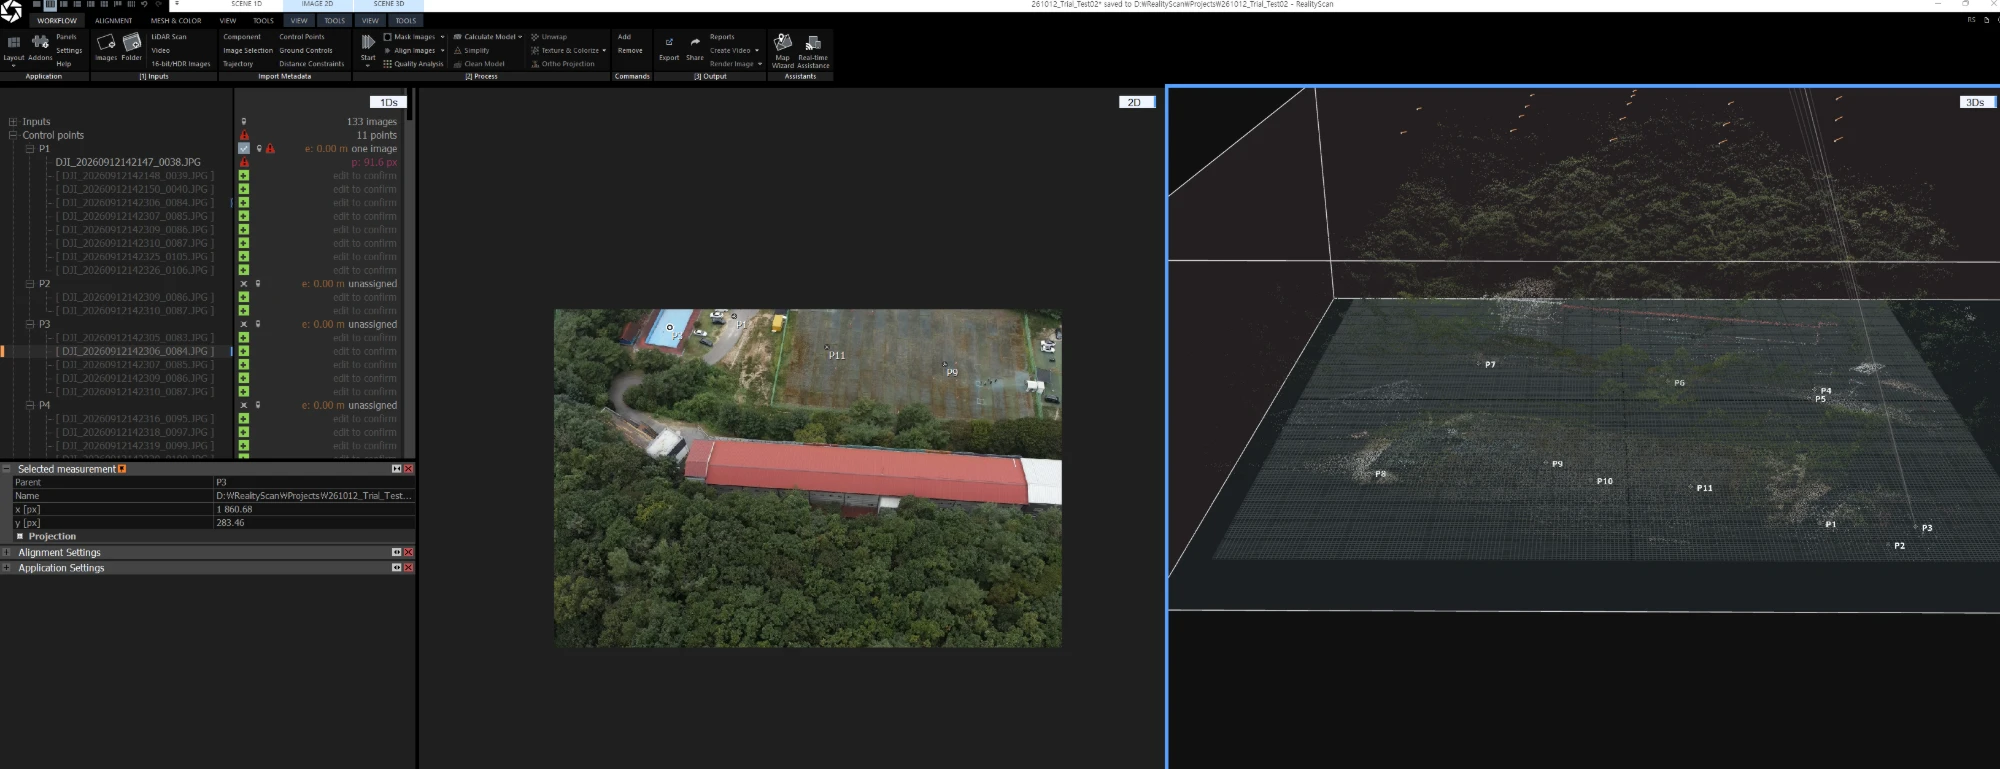
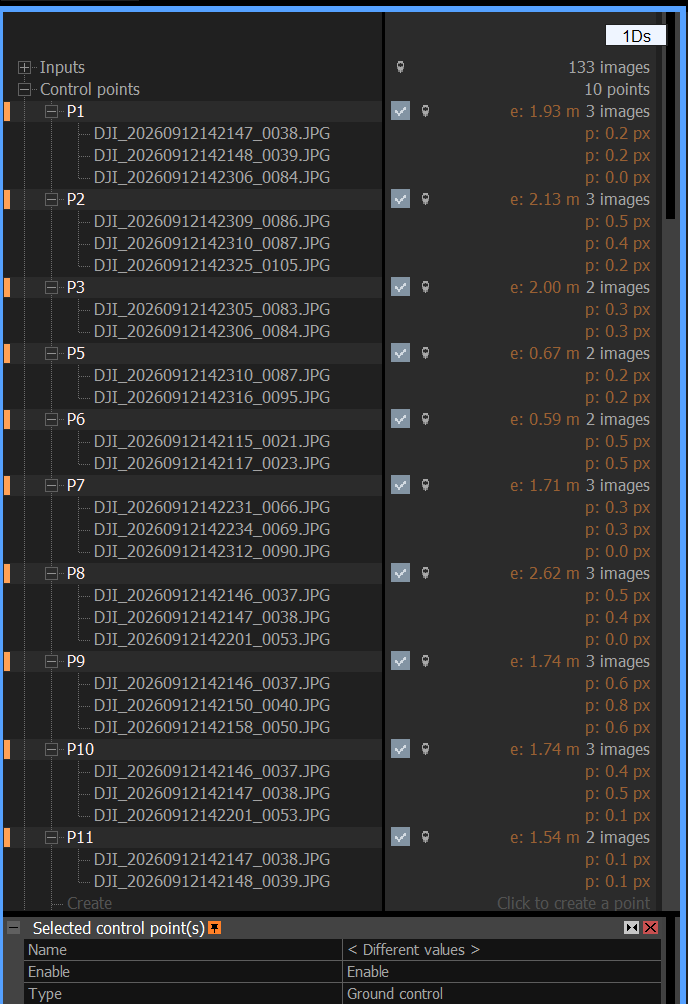
GCP로 다시 정렬
GCP 오차가 m 단위에서 cm 단위로 내려갔습니다. 동쪽 가장자리 점에 사진을 더하고, 사진 위치(RTK) 정확도를 수평 3cm, 높이 5cm로 맞춰 다시 정렬했습니다.
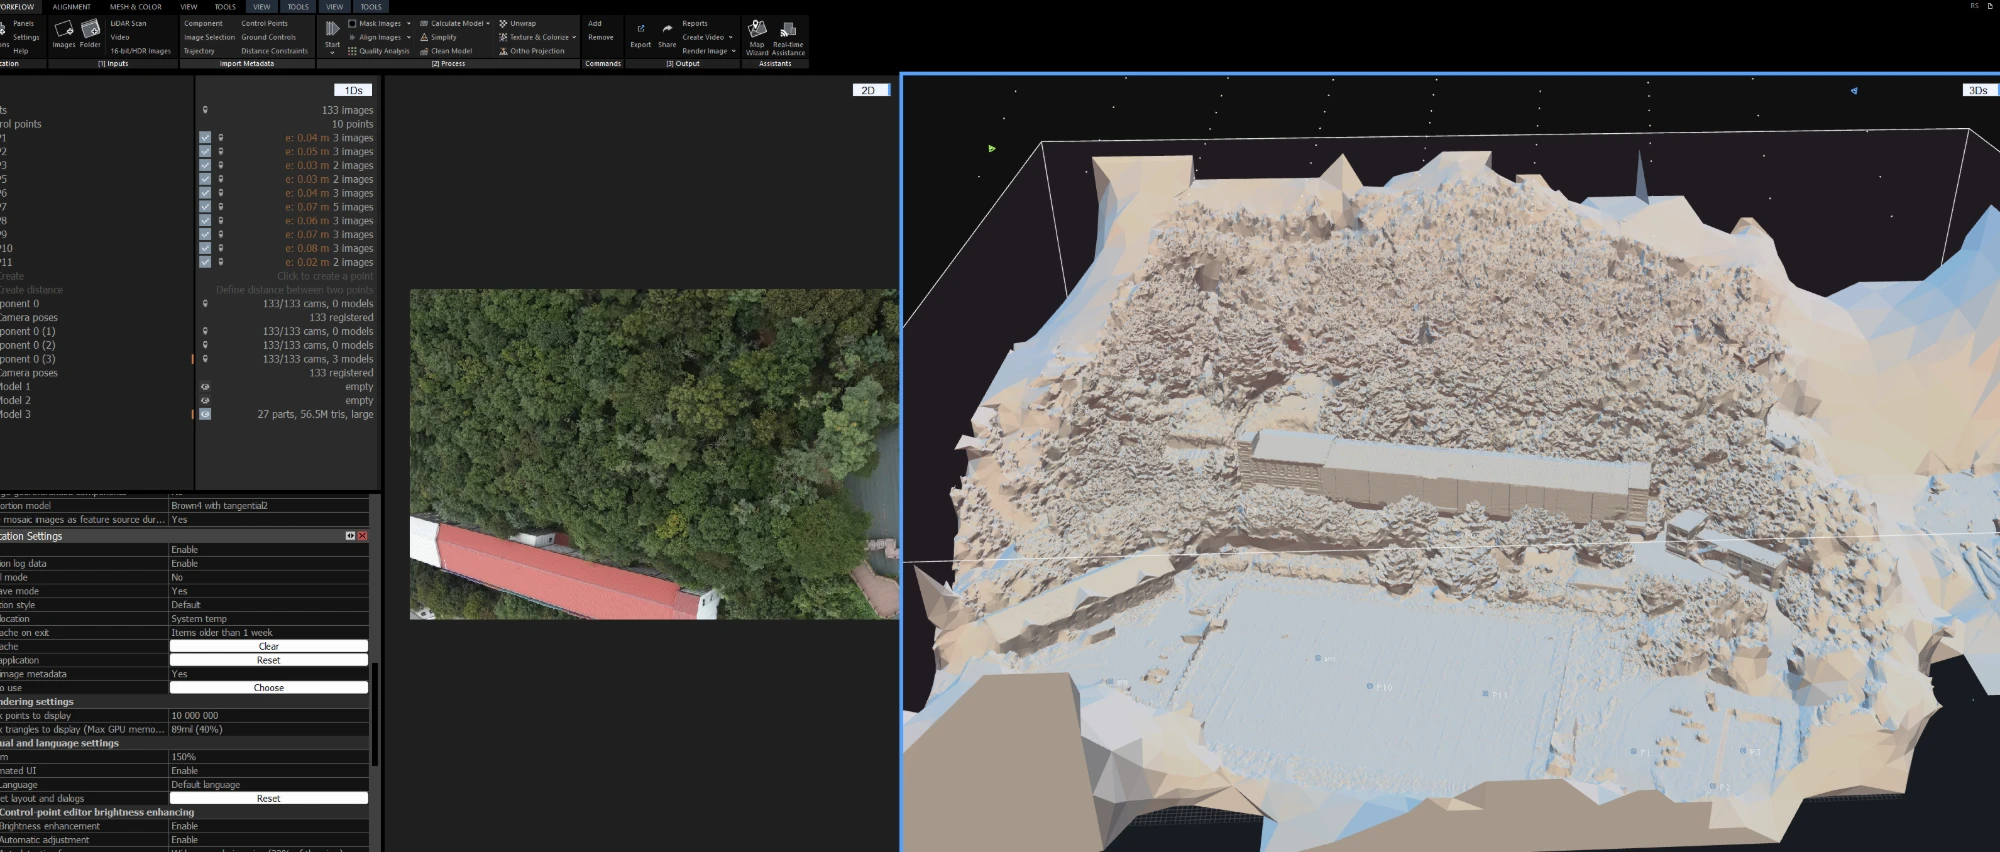
3D 모델
사진 절반 해상도로 깊이를 계산해 5,650만 삼각형 모델을 만들고, 2cm 텍스처를 입혔습니다. 웹에서는 3D Tiles로 나눠 가까이 갈수록 자세히 보입니다.
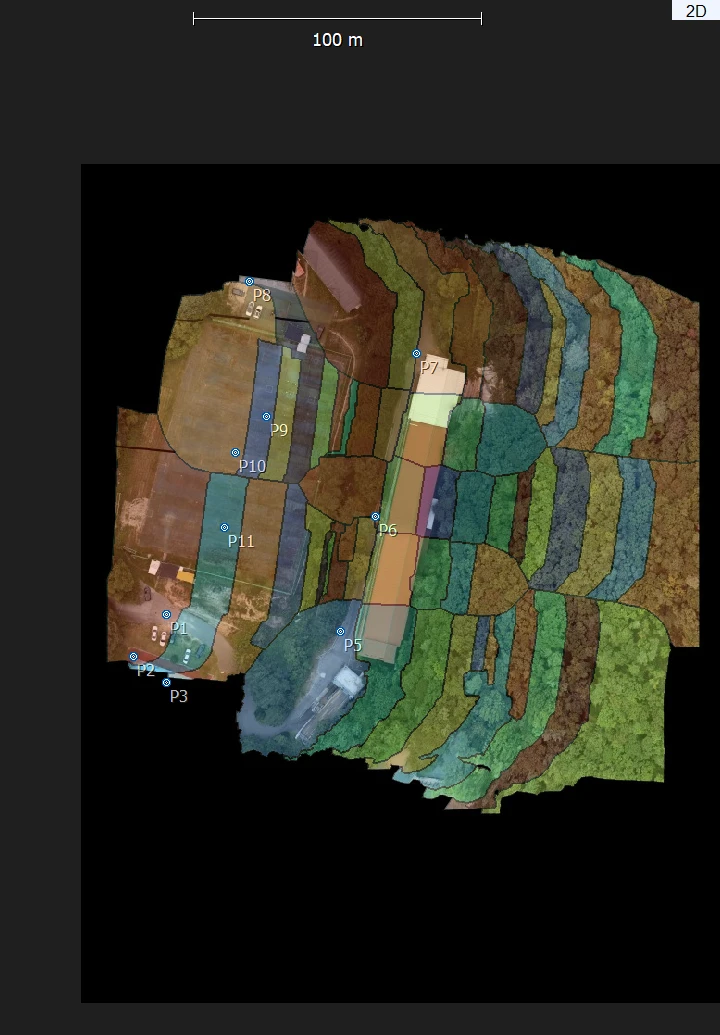
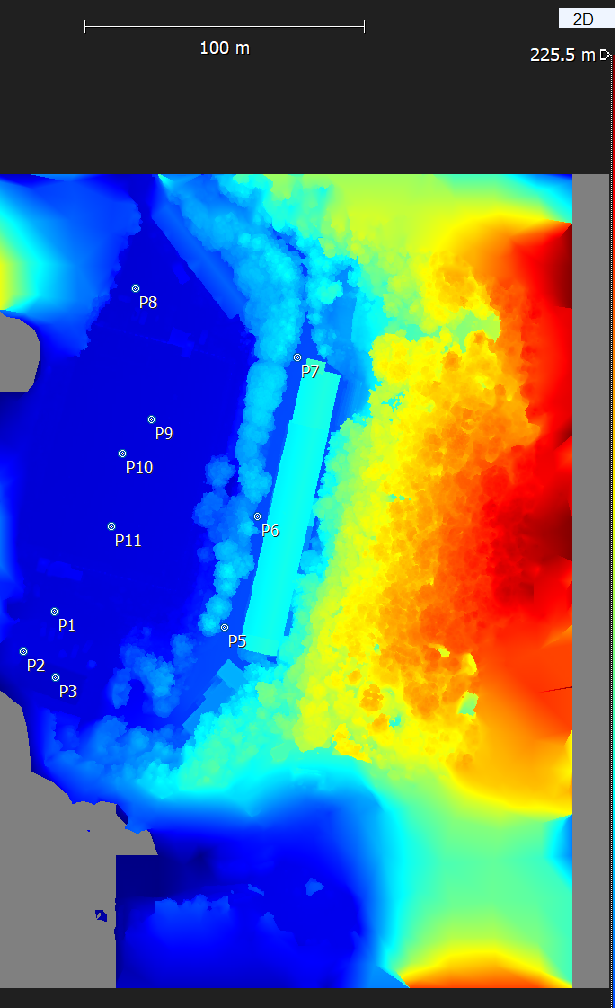
정사영상과 DSM
원본 사진을 이어 붙여(Image mosaic aerial) 2cm 정사영상을 만들었습니다. 색 조각은 어느 사진을 어디에 썼는지 보여 줍니다. DSM은 같은 범위의 높이 지도입니다.
높이 기준: 같은 땅, 다른 숫자
높이는 “어디를 0m로 잡느냐”에 따라 숫자가 달라집니다. 이번 작업에서 가장 오래 걸린 부분입니다.
| 기준 | 무엇의 높이 | 이 현장의 지오이드고 N | P1 지면 높이 |
|---|---|---|---|
| WGS84 타원체 | 드론 RTK가 주는 높이 | 0 (기준 자체) | 152.12 m |
| EGM2008 (NGA 공식 격자) | 이번 GCP 측량 높이, Pix4D 설정 | 23.25 m | 128.87 m |
| 국가 지오이드 KNGeoid | 국내 공식 표고 | 약 23.5 m | 약 128.6 m |
- RealityScan은 지오이드 높이를 직접 다루지 않습니다(개발사 포럼 답변). 그래서 GCP 높이에 위치별 EGM2008 지오이드고를 더해 사진과 같은 타원체 기준으로 맞췄습니다.
- 이 페이지의 해발 높이는 결과 높이에서 위치별 EGM2008 지오이드고를 뺀 값입니다.
- 같은 “EGM08”이라도 국토정보플랫폼 지오이드 서비스 값은 NGA 공식 격자보다 이 지역에서 약 0.52 m 큽니다. 어느 출처의 값인지 함께 적어야 합니다.